
По сообщению Google DeepMind, модель получает изображение и текстовую команду, а затем управляет движениями робота. В испытаниях более чем на 200 задачах успешность выполнения выросла на 30–100% по сравнению с предыдущими моделями, а скорость — на 20–30%.
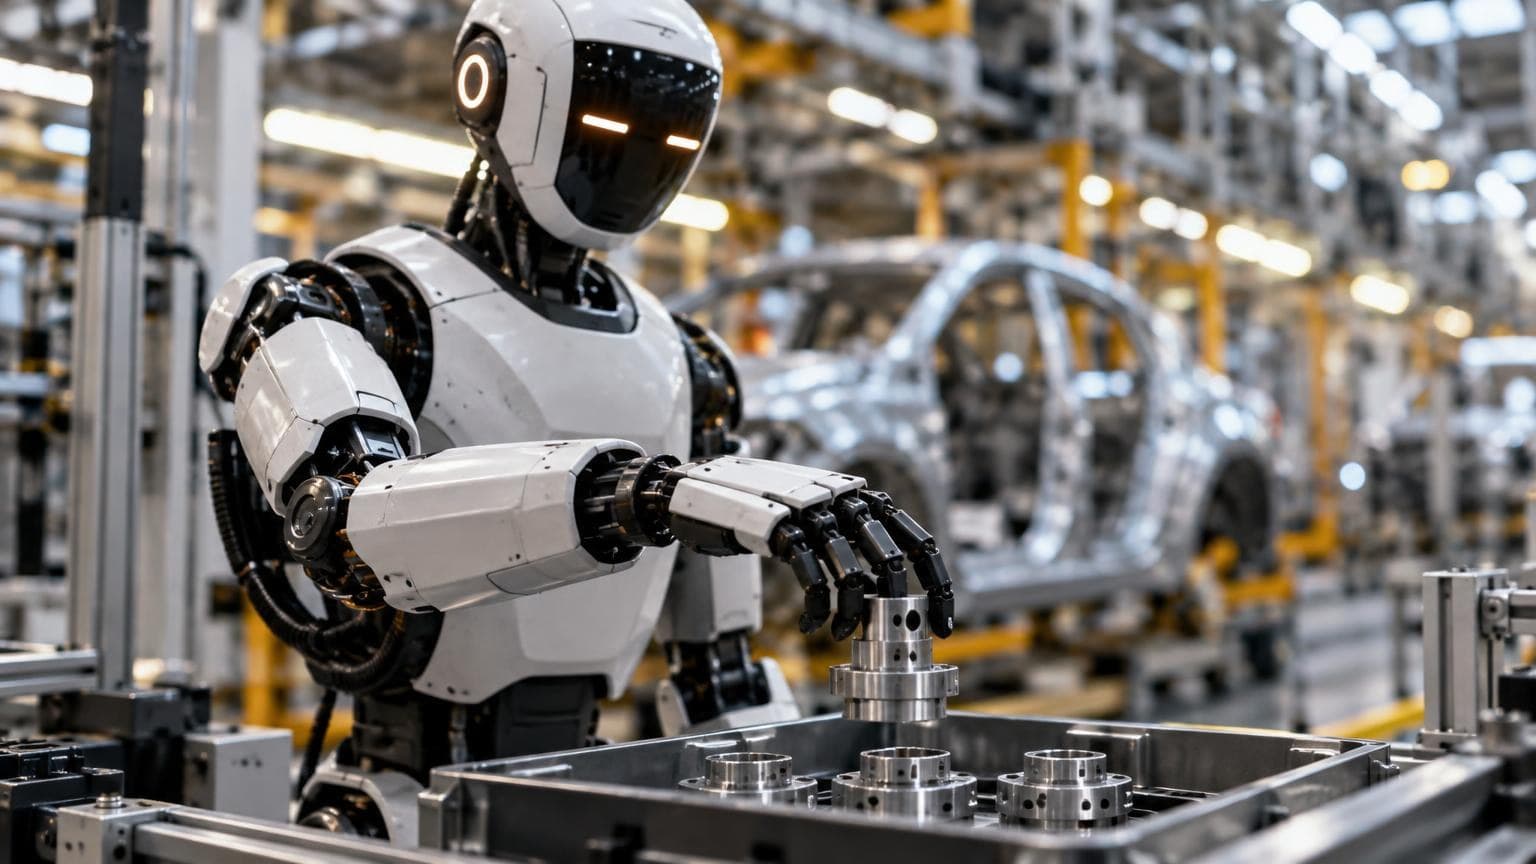
Пилот прошёл на действующих линиях Mercedes-Benz в Кечкемете в Венгрии и Зиндельфингене в Германии. Apollo перекладывал металлические детали из бункеров в лотки в порядке, нужном для конкретной машины на конвейере. Успешными оказались 96% попыток. План действий задавала модель Gemini Robotics ER, а движения рук — Gemini Robotics 2.5.
DeepMind также сообщила, что модель может обходить физические препятствия во время работы. По оценке компании, это повысило долю безопасно выполненных задач на 33% рядом с препятствиями и на 43% рядом с людьми. Доступ к модели получают партнёры DeepMind по робототехнике; проект на заводах Mercedes остаётся пилотным.








